Robot pokretan mišićnim stanicama
- Objavljeno u Znanost
Plivanje može zahtijevati puno mišića. Ali kako su inženjeri s MIT-a otkrili, čak i jedan sloj mišićnih stanica može se snalaziti kroz vodu ako je pravilno dizajniran.
U radu objavljenom u časopisu Advanced Functional Materials, tim predstavlja dizajn tankog robota za plivanje na mišićni pogon. "Kostur" aquabota izrađen je od filma gela koji je otprilike duljine i širine žvakaće gume. Dvije polovice gela tvore "peraje" robota. Svaka peraja prekrivena je slojem živih mišićnih stanica koje su mnogo tanje od jedne vlasi kose. Stanice su genetski modificirane da se trzaju kao odgovor na svjetlost.
Kada istraživači usmjere svjetlo na jednu peraju, mišići na njezinoj površini trznu se kao odgovor, uzrokujući da cijela peraja maše dovoljnom silom da povuče robota kroz vodu. Bljeskanjem svjetla na jednoj ili drugoj peraji, u različitim intervalima, mogu kontrolirati smjer i brzinu robota za plivanje.
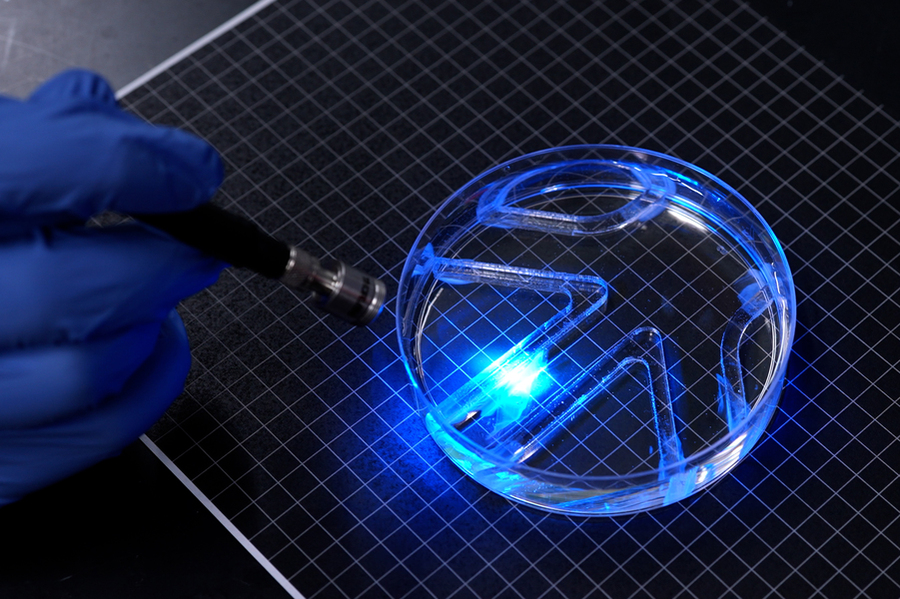
Inženjeri su pokazali da robot tanak poput papira može plivati i okretati se kroz jednostavan vodeni labirint. Najbržim tempom, robot može preplivati udaljenost od oko četiri puta veću od duljine svog tijela u jednoj minuti.
„Trenutno se biohibridni roboti grade od glomaznih, 3D komada laboratorijski uzgojenih skeletnih mišića za čiju izradu su potrebni milijuni stanica“, kaže Raman, koji napominje da bi tanji, manje glomazni dizajni poput novog robota tima mogli biti jeftiniji za izgradnju i mogli bi se učinkovitije kretati. „Vjerujemo da bi biohibridni roboti pokretani živim mišićima jednog dana mogli obavljati delikatne poslove poput istraživanja okruženja previše krhkih ili nepredvidljivih za konvencionalni hardver, jer je živo tkivo mekano, reagira na svoju okolinu i može se samo zacijeliti“, kaže autorica studije Ritu Raman, izvanredna profesorica strojarstva na MIT-u.
U svom novom radu, tim je imao za cilj maksimizirati pokrete mišića kako bi proizveo više sile, dovoljno, recimo, za napajanje robota za plivanje. Ključ, otkrili su, bio je optimizirati skelet na kojem stanice rastu.
U svom prethodnom dizajnu inspiriranom šarenicom, uzgajali su mišićne stanice na fibrinu, vrsti ultramekog gela za koji je tim shvatio da se može brzo skupiti kao odgovor na sile koje generiraju mišići. Kako bi bolje podržali stanice i maksimizirali njihovu snagu, istraživači su se usredotočili na podešavanje temeljnog gela promjenom tri svojstva: sastava gela, njegove krutosti te veličine i oblika žljebova koji su u njega utisnuti.
Kako bi pronašli optimalni „skelet“ na kojem će uzgajati mišićne stanice, tim je eksperimentirao s više formulacija gela, različite krutosti, s utisnutim žljebovima različitih geometrija. Na primjer, jedna vrsta žljeba nalikovala je uskom četvrtastom koritu, dok je druga bila više duga zakrivljena dolina. Otkrili su da kada su na svaku vrstu žljebastog gela nanijeli mišiće, stanice su se poravnale u žljebovima koji su bili više četvrtasti nego zakrivljeni. Poravnanije stanice imaju tendenciju spajanja u vlakna koja zatim tvore jače, koordiniranije mišićno tkivo. Otkrili su da su kvadratni žljebovi pravi put.
Umjesto fibrina, isprobali su želatin metakrilat (GelMA), materijal koji se često koristi u tkivnom inženjerstvu. Napravili su različite recepte GelMA-e kako bi stvorili kosture različite čvrstoće i promatrali kako mišićne stanice rastu kada se nanesu na površinu gela. Otkrili su da stanice rastu u boljem poravnanju i proizvode najveću silu na krućim gelovima.
Tim je također mijenjao debljinu gela i otkrio da film GelMa debljine pola milimetra pruža dobru potporu za jedan sloj mišićnih stanica. Film je bio dovoljno lagan da su se stanice mogle zalijepiti za gel kada su se skupljale, umjesto da se odlijepe.
Konačno, tim je "vježbao" mišiće, koristeći rutinu treninga s bljeskajućim svjetlima kako bi ojačao mišiće.
S napumpanim stanicama i optimiziranim gelom, tim je dizajnirao tankog robota s dva rebra, koji se sastoji od gela, s obje strane utisnutog utora s četvrtastim dnom i obloženog mišićnim stanicama. Stanice su se spajale u vlakna, na kraju formirajući snažno, poravnato mišićno tkivo.
Istraživači su uronili robota u veliku petrijevu zdjelicu s vodom i ručno manevrirali izvorom svjetlosti iznad robota. Robot je pratio svjetlost, mašući perajama kako bi se kretao kroz labirint koji je tim postavio u zdjelicu.